G1+/G1+ EDU 規格比較
| 分類 | 項目 | G1+ | G1+ EDU |
|---|---|---|---|
| 機械尺寸 | 高寬厚(站立) | 1340mm x 450mm x 200mm | 1340mm x 450mm x 200mm |
| 高寬厚(摺疊) | 690mm x 450mm x 300mm | 690mm x 450mm x 300mm | |
| 帶電池重量 | 約35kg | 約35kg+ | |
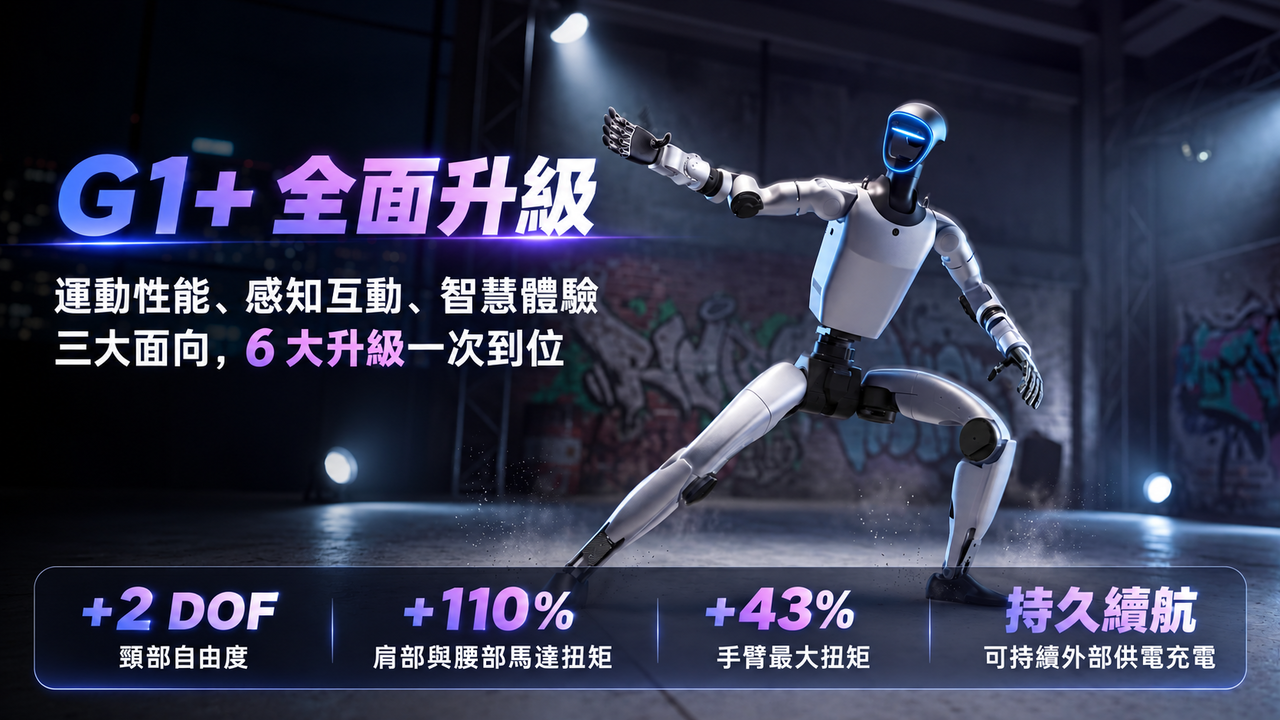
| 總自由度(關節馬達數) | 25 | 25 - 45 | |
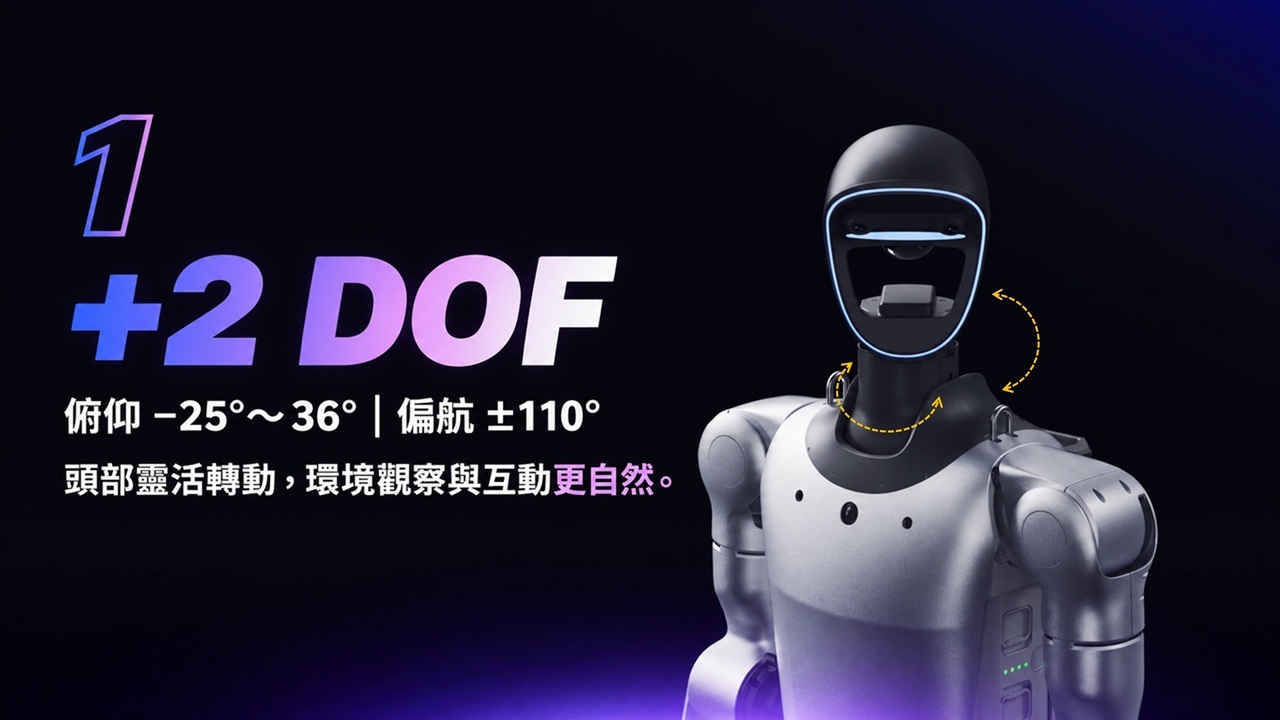
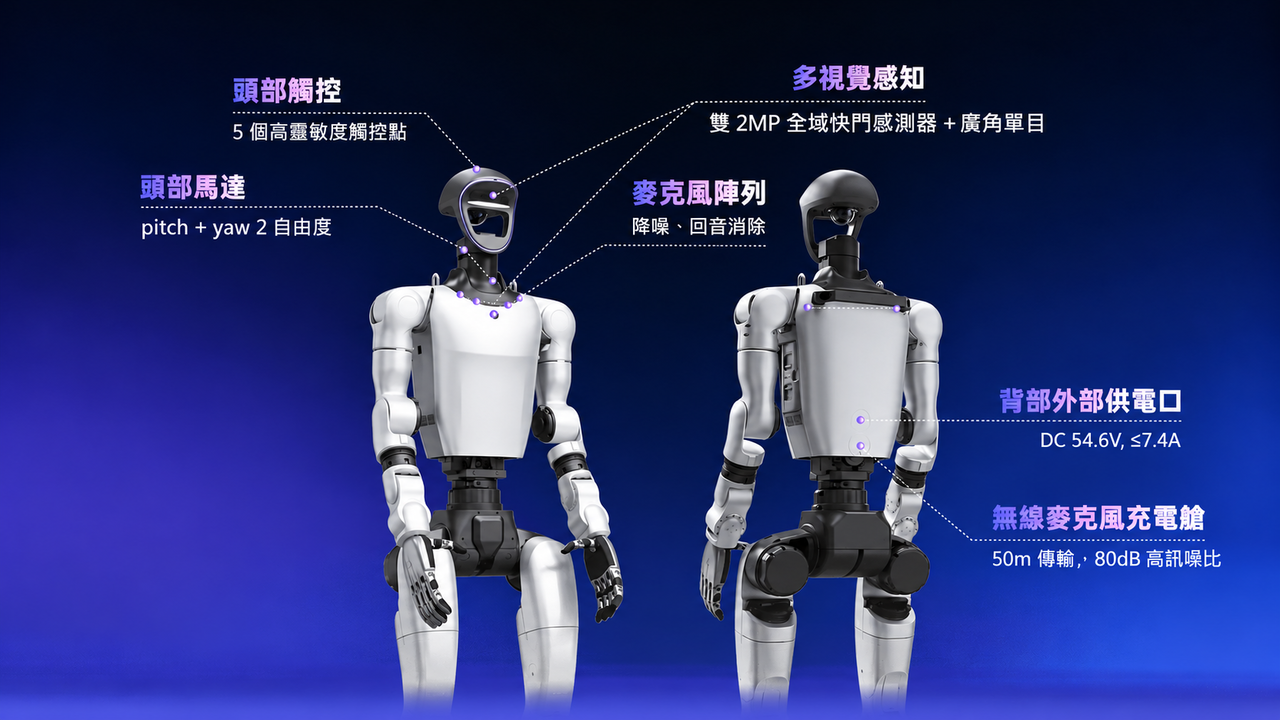
| 頭部自由度 | 2 | 2 | |
| 單腿自由度 | 6 | 6 | |
| 腰部自由度 | 1 | 1或選配3自由度腰 | |
| 單手臂自由度 | 5 | 5 | |
| 單手自由度 | / | 7(可加選不同靈巧手) + 2(可加選2個手腕自由度) |
|
| 關節輸出軸承 | 工業級交叉滾子軸承 (高精度,高承載力) |
工業級交叉滾子軸承 (高精度,高承載力) |
|
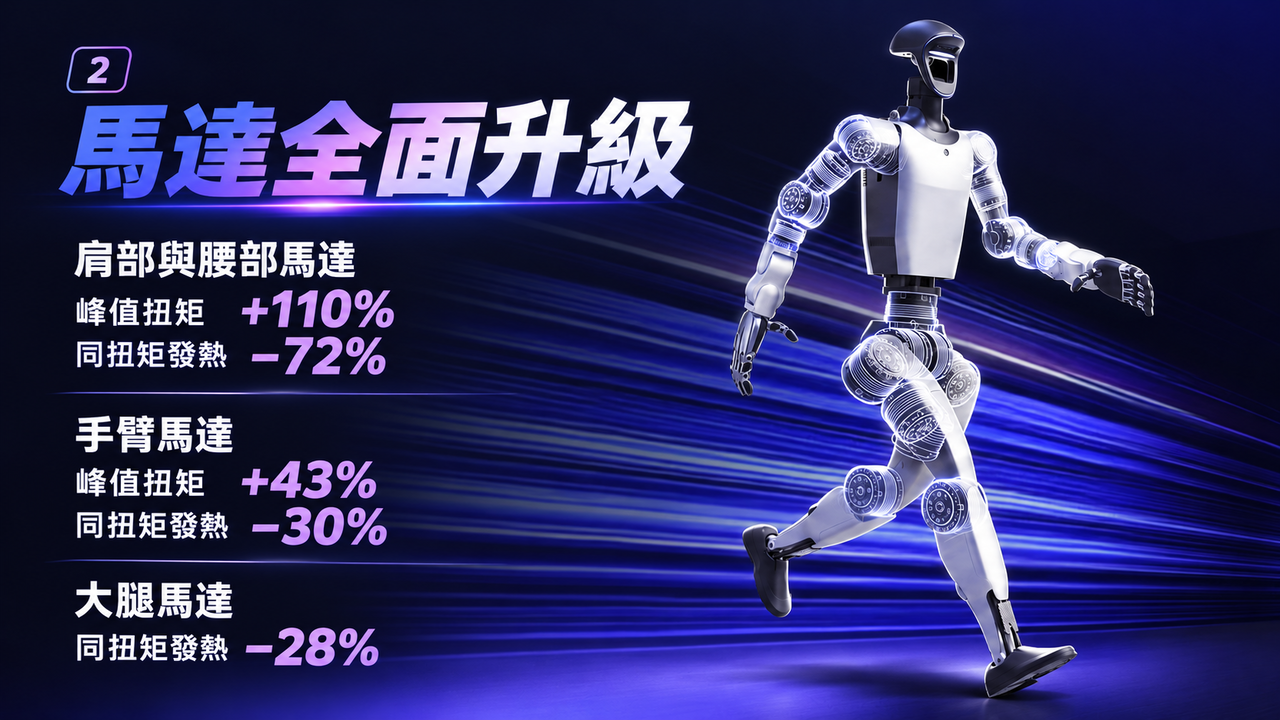
| 關節馬達 | 低慣量高速內轉子永磁同步馬達 (更好的響應速度和散熱) |
低慣量高速內轉子永磁同步馬達 (更好的響應速度和散熱) |
|
| 手臂最大負載【1】 | 約3kg | 約4kg | |
| 小腿+大腿長度 | 0.6M | 0.6M | |
| 手臂臂展 | 約0.45M | 約0.45M | |
| 超大關節運動空間 | 腰關節:Z±155° 膝關節:0~165° 髖關節:P±154°、R-30~+170°、Y±158° |
腰關節:Z±155° 膝關節:0~165° 髖關節:P±154°、R-30~+170°、Y±158° 腕關節:P±92.5°、Y±92.5° |
|
| 電氣特性 | 全關節中空內走線 | 有 | 有 |
| 關節編碼器 | 雙編碼器 | 雙編碼器 | |
| 散熱系統 | 區域性風冷散熱 | 區域性風冷散熱 | |
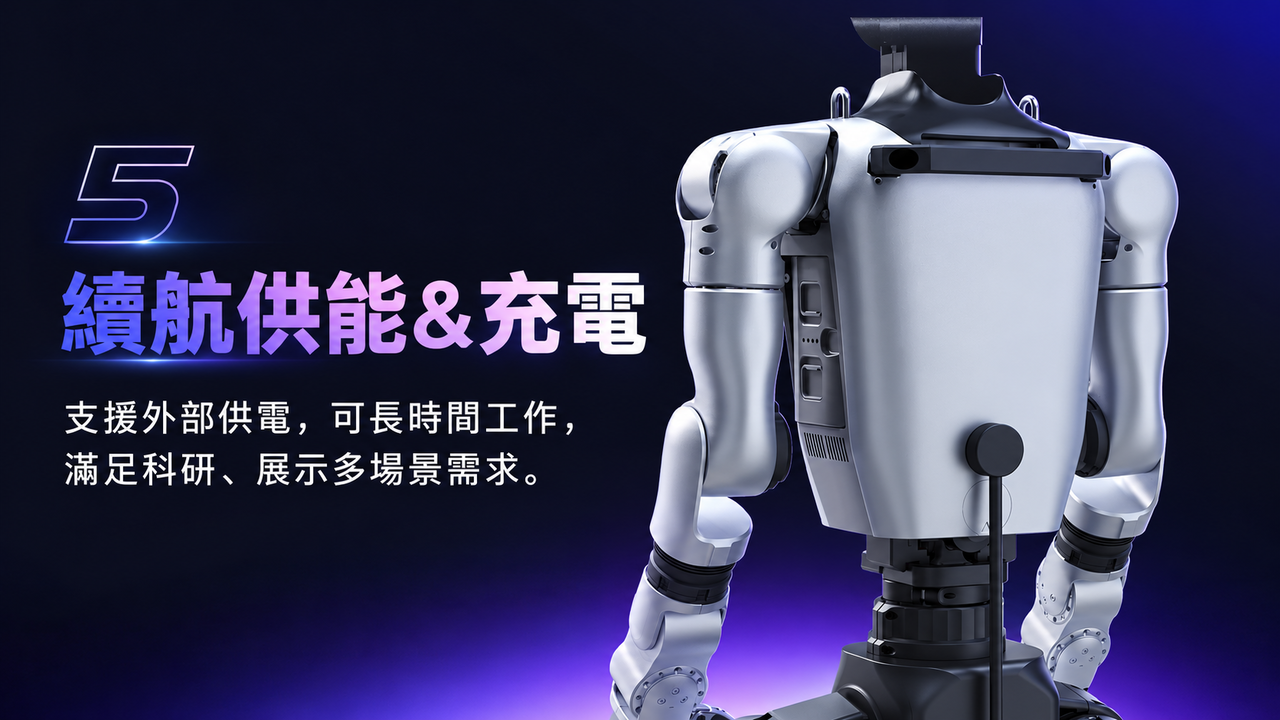
| 供電方式 | 13串鋰電池 | 13串鋰電池 | |
| 基礎算力 | 8核高效能CPU | 8核高效能CPU | |
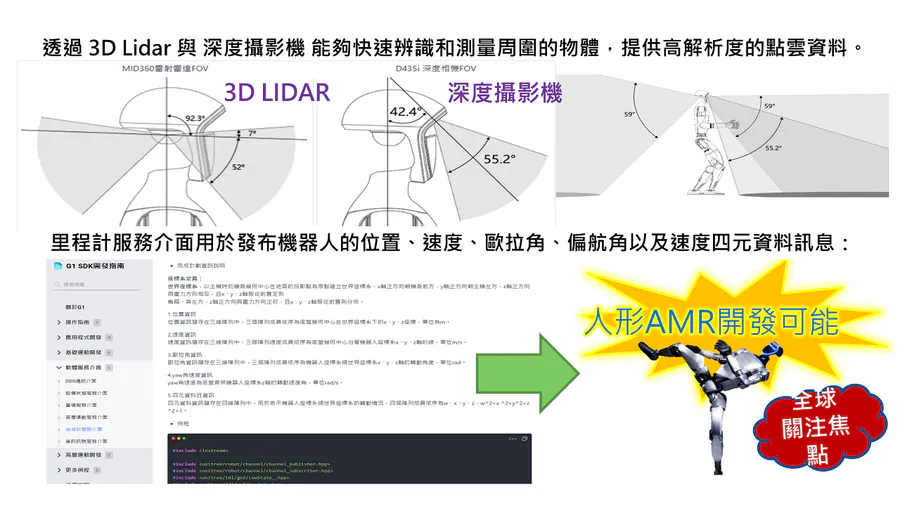
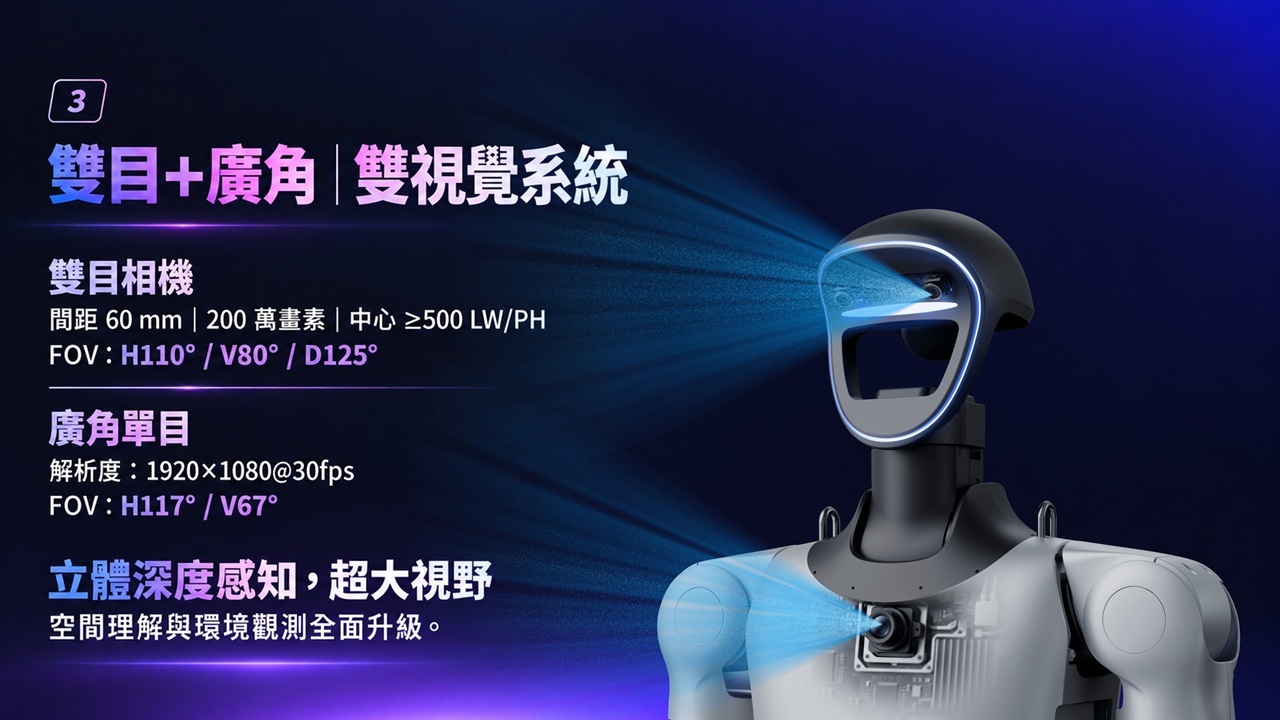
| 感知感測器 | 雙目相機+胸部廣角相機+3D鐳射雷達 | 雙目相機+胸部廣角相機+3D鐳射雷達 | |
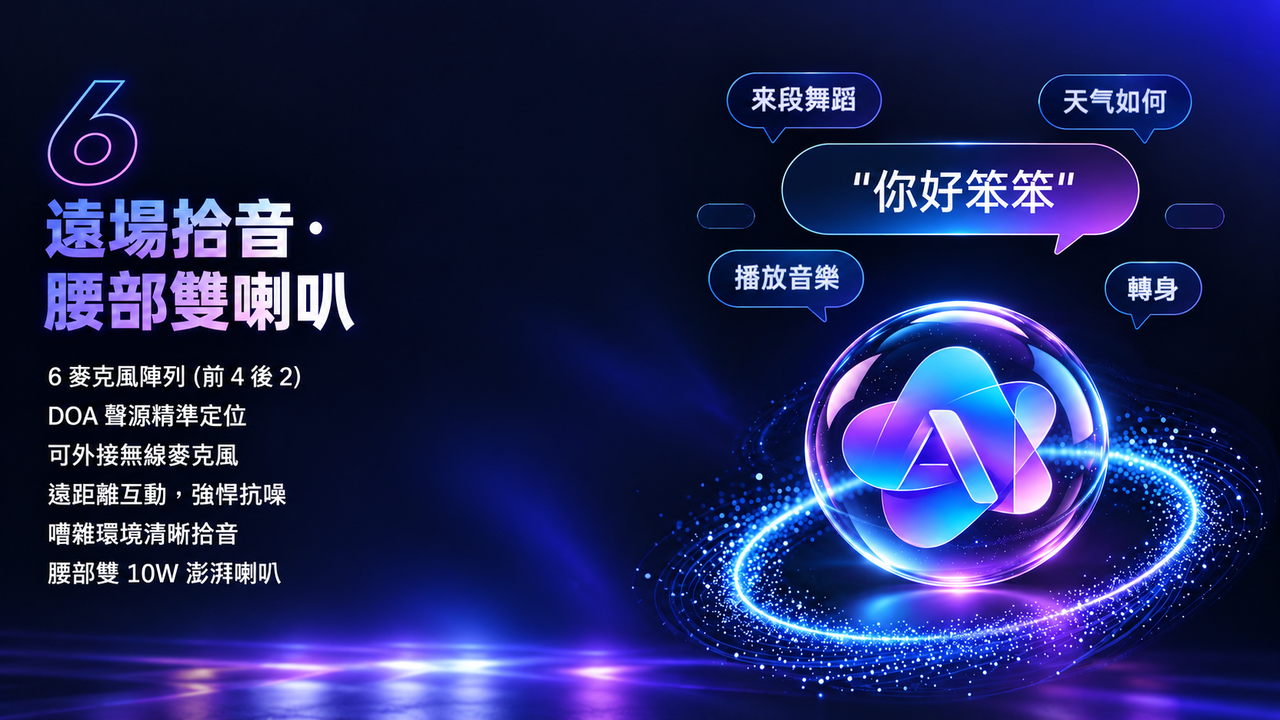
| 6麥克風陣列 | 有 | 有 | |
| 10w喇叭 | 2 | 2 | |
| WiFi6、藍芽5.2 | 有 | 有 | |
| 配件 | 高算力模組 | / | 多品牌多型號可選(Orin 等) |
| 智慧電池(快拆) | 9000mAh | 9000mAh | |
| 充電器 | 54V 5A | 54V 5A | |
| 手持式遙控器 | 有 | 有 | |
| 其他 | 續航時間 | 約2h | 約2h |
| 智慧OTA升級 | 有 | 有 | |
| 二次開發【2】 | / | 有 |
[1] 手臂最大負載,不同手臂伸展姿態下,差異很大
[2] 詳細功能,請檢視二次開發手冊
[3] 更詳細保固條款,請參見產品保固手冊
[4] 以上參數,在不同業務場景、不同型號參數配置等情況,在應用中有所差異,請以實際為準
[5] 人形機器人結構複雜,動力極其強勁,請使用者讓人和機器人保持足夠的安全距離,請務必小心使用
[6] 產品外觀後續可能會有升級調整,請以屆時實物為準
[7] 本頁面有些示例功能,還在開發測試完善,後續陸續開放給使用者
[8] 目前全球都處於早期探索階段,個人使用者採購前請務必先詳細瞭解清楚人形機器人的侷限性。
本產品為民用機器人產品,請各位使用者不要危險性改造和使用機器人。